7 寸远航机:21700 电池飞 14 分钟
7 寸远航机不是放大版的 5 寸。机臂更长、桨更大,整机是围绕一个数字设计的:55% 油门下的总电流。这台机器用 6S 3000mAh 锂离子电池、1042g 整机重量,飞出了 14.5 分钟的混合巡航时间。
发布 2026-08-29 · 295 mm · 1042 g · 14.5 min
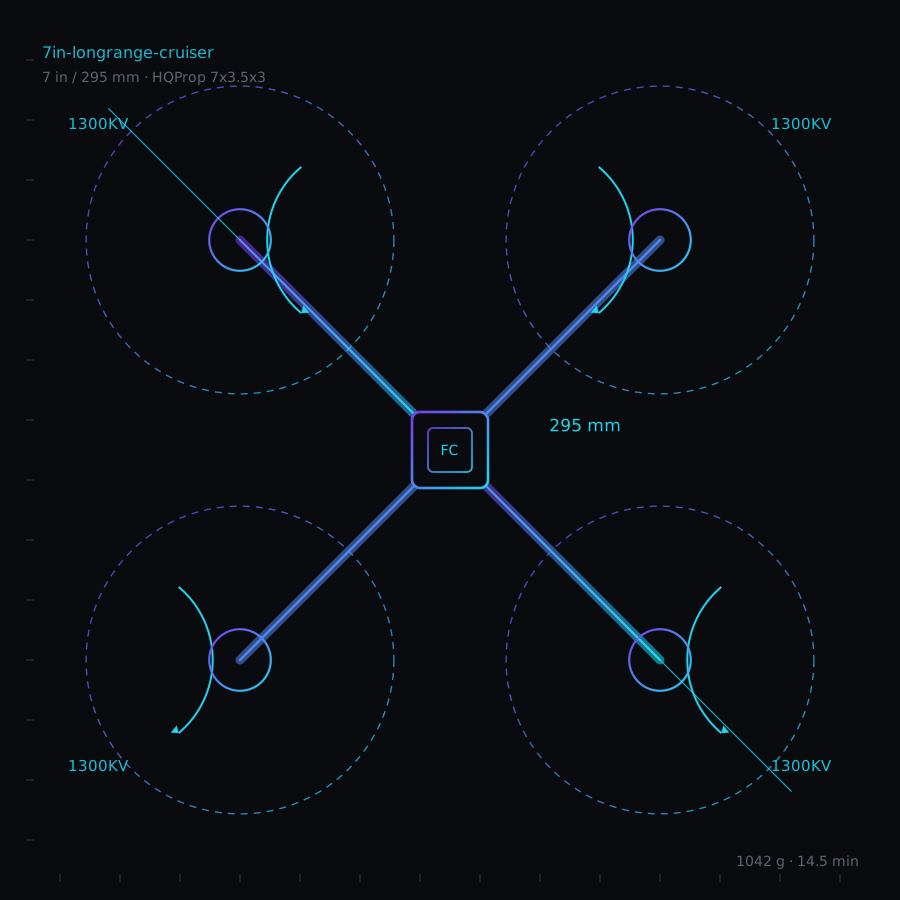
| 轴距 | 7 in / 295 mm (295 mm) |
|---|---|
| 电机 | 1300 KV |
| 桨 | HQProp 7x3.5x3 |
| 电调 | BLHeli_32 · DShot300 |
| 图传 | 1000 mW · 5.8 GHz |
| 链路 | ExpressLRS 915 MHz · 100 Hz |
| 起飞重量 | 1042 g |
| 续航 | 14.5 min |
| 推重比 | 4.03 : 1 |
| 角速度上限 | Actual 480 deg/s · expo 0.72 |
| 滤波 | PT1 90 Hz / PT1 85 Hz |
| 动态陷波 | Biquad 70-220 Hz |
| RPM 滤波 | On (bidirectional DShot) |
Rates
- 角速度上限 — Actual 480 deg/s · expo 0.72
- Expo — 0.72 · 中位灵敏度 180
- 油门中点 — 0.42 · expo 0.18
- 滤波 — PT1 90 Hz / PT1 85 Hz / Biquad 70-220 Hz
调参流程
- 先装好机臂加强条,再拨动电机、看黑匣子频谱,复核机架共振点。
- 把陀螺低通设到 90Hz、动态陷波范围设 70~220Hz,然后再动 PID。
- 填入上面的 PID,然后逐步提高 Roll I,直到悬停时缓慢前漂不再振荡。
- 油门曲线中点设 0.42、expo 0.18,让巡航落在舒服的杆位上。
- 配置 GPS 返航:最少 8 颗星、返航高度 60m、悬停延迟 12 秒。
- 电池告警设单节 3.5V,降落告警设单节 3.35V。
- 在 300m 距离上故意测一次返航,并记录爬升阶段的电流。
组装顺序
- 把 GPS 装到比电池高至少 40mm 的桅杆上,保证陶瓷天线有开阔天空视野。
- GPS 和接收机的线材互相绞合,远离图传电源线。
- 图传装在散热片上、鳍片朝向桨流,地面试车确认风道。
- 用磁悬浮平衡器调桨:7 寸桨偏 0.05g 就会表现为 40Hz 的摇晃。
- 分别用 10A 和 25A 两个点,对着功率计标定电流计。
- 电池容量填 3000mAh,已用容量告警设 2400mAh。
- 先飞 1km 往返,之后每次加 1km,同时记录负载下的电池电压。
先谈机臂长度与刚性,再谈动力
295mm 轴距配 6mm 机臂时,一阶弯曲模态大约在 95Hz,离巡航时桨叶通过频率很近,表现出来不是嗡嗡声而是一种缓慢的摇晃。加一根横跨两侧机臂的 3mm 碳纤加强条把模态抬到约 140Hz,代价 11g。在这台机器上,这根加强条的价值高于任何 PID 调整。
电机与桨的效率匹配
2806.5 1300KV 在 6S 下带 7x3.5x3 桨,55% 油门时转速约 9800RPM,总电流 9.5A。同桨换 1500KV 电机电流 13A,多出约 20% 推力,但巡航根本用不到。这一级别的效率窗口是总电流 8~12A;超过 18A 就是另一类飞行器了。
真正会触发的 GPS 返航设置
返航只有在线路断掉之前就武装好才有意义。把最少卫星数设成 8、返航高度设成 60m,然后故意测试一次:飞到 300m 外关掉遥控器,确认飞机爬升、转向、回家。这台机器返航爬升时电流 22A,所以从 4km 外安全回来,电池至少要剩 35%。
图传功率与散热
5.8GHz 1000mW 配好天线能到 6km,但裸装图传在静止空气里会到 90 度。装到 40mm 散热片上、让鳍片正对桨流后稳定在 62 度左右。2km 以内降到 500mW 能进一步降温,且对距离毫无影响。
锂离子电池的使用纪律
6S 3000mAh 21700 比锂聚合物电压掉得慢,所以很容易一路飞到单节 3.0V。别这么干:10A 负载下、对寿命友好的底线是单节 3.3V,在这台机上大约对应 12 分钟巡航。电压告警设 3.5V,3.35V 就落地。
这台机器不适合做什么
它不能花飞。480 度/秒的角速度上限配 1042g 重量,一个快速翻滚就要掉约 9 米高度。远航机就走长直线;想贴地穿林,请用 5 寸。
装机清单
- Frame - 295 mm deadcat, 6 mm arms, aluminium camera cage
- Motors - 4 x 2806.5 1300 KV, 12N14P
- ESC - 4-in-1 60 A, BLHeli_32 32.9
- Flight controller - H7, 30x30 mm, dual gyro
- Props - HQProp 7x3.5x3
- VTX - 5.8 GHz 1000 mW with a 40 mm heatsink
- Receiver - ExpressLRS 915 MHz, 100 Hz packet rate
- GPS - M10 module with a 25 mm ceramic patch, mounted on a mast
- Battery - 6S 3000 mAh Li-Ion 21700 pack
- Camera - 19 mm analogue plus a 4K action camera on a soft mount
常见误区
- 锂离子电池飞到单节 3.0V,二十个循环内就会丢掉 30% 容量。
- 返航高度留默认的 100m,4km 返程会白白吃掉 30% 电量。
- 把 GPS 装在图传旁边,然后一直等一个永远超不过 5 颗星的定位。
关键结论
- 295mm 机臂加加强条比不加更好飞,加强条只要 11g。
- 2806.5 1300KV 巡航电流 9.5A,效率区间在 8~12A。
- 在 300m 处故意测一次返航,再去相信 4km 外的返航。
- 6S 3000mAh 21700、1042g 整机,混合巡航约 14.5 分钟。