5 寸花飞基准机:2207 1750KV + 6S
这是所有其他 5 寸机型的对比基准:220mm 机架、2207 1750KV 电机、6S 1300mAh 电池、整机起飞重量 682g。下面这套参数是我给「从哪开始」的人的标准答案,因为它在原厂机架上飞得很稳,而且能扛住一次把机臂摔弯的炸机。
发布 2026-08-25 · 220 mm · 682 g · 4.5 min
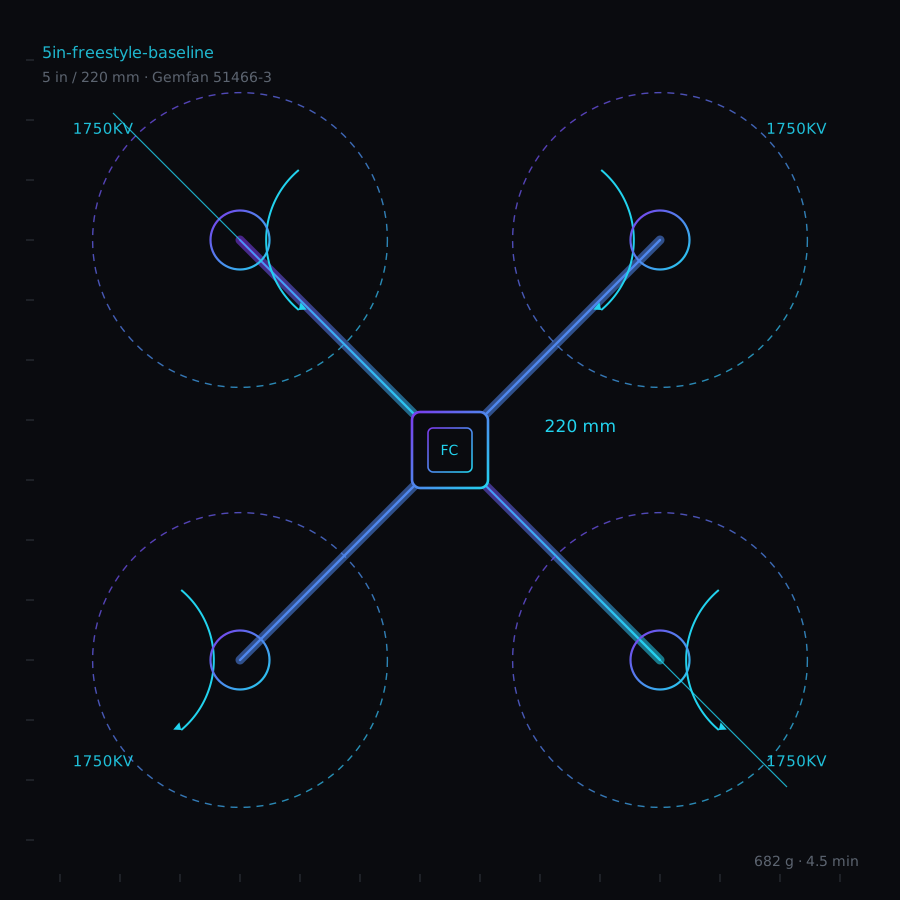
| 轴距 | 5 in / 220 mm (220 mm) |
|---|---|
| 电机 | 1750 KV |
| 桨 | Gemfan 51466-3 |
| 电调 | AM32 · DShot600 |
| 图传 | 800 mW · 5.8 GHz |
| 链路 | ExpressLRS 2.4 GHz · 250 Hz |
| 起飞重量 | 682 g |
| 续航 | 4.5 min |
| 推重比 | 4.25 : 1 |
| 角速度上限 | Actual 780 deg/s · expo 0.58 |
| 滤波 | PT1 120 Hz / PT1 110 Hz |
| 动态陷波 | Biquad 90-300 Hz |
| RPM 滤波 | On (bidirectional DShot) |
Rates
- 角速度上限 — Actual 780 deg/s · expo 0.58
- Expo — 0.58 · 中位灵敏度 210
- 油门中点 — 0.5 · expo 0
- 滤波 — PT1 120 Hz / PT1 110 Hz / Biquad 90-300 Hz
调参流程
- 把电调刷到 AM32 2.17,电机协议设 DShot600 并打开双向遥测。
- 陀螺采样设 8kHz、PID 环设 8kHz,然后不装桨在调参软件里做电机测试。
- 填入上面的 PID,然后每次把 Pitch D 加 3 点,直到全油门拉升不再出现高频抖动。
- Rates 选 Actual,780 度/秒,roll/pitch expo 0.58,yaw expo 0.62。
- 打开 RPM 滤波,按 12N14P 电机标定 eRPM 遥测比例(比例 12/2)。
- 失控保护设 Stage 2、延迟 0.4 秒,GPS 返航保持关闭。
- 先飞三块电池的温和 8 字,再摸电机温度:超过 65 度说明进角或 D 项偏高。
组装顺序
- 把四合一电调焊到飞控上,上电前先用万用表确认四个电机焊盘都不短路。
- 用中强度螺丝胶装电机,装好后逐个用手拨一下转子,确认顺畅。
- 装图传时用 30mm 铜柱和飞控留出间距,避免飞控被图传的热量烤着。
- 接收机两根天线摆成 90 度,远离图传和碳纤机臂。
- 刷固件,在调参软件里设好板子朝向和电机转向,再装桨。
- 装上桨,30% 油门悬停 20 秒落地,逐个摸电机转子温度。
- 按上面的方法调完 PID 后,不装桨、关机遥控器,复测一次失控保护。
为什么 6S 配 1750KV 依然是默认解
在 6S 下 1750KV 电机单电机怠速约 0.9A,配 51466-3 桨全油门约 32A,落在 55A 电调内还留了抗洗桨尖峰余量。换 1900KV 大约多 8% 的顶点推力,但同一块电池少飞约 90 秒。花飞大部分时间在 35%~70% 油门区间,低 KV 让电机处在更凉、效率更高的区间。
电调协议与进角
DShot600 配 8kHz 陀螺是这一级别的最优点。DShot1200 在 2207 上对油门响应没有可测量的改善,反而少了一条信号受扰时的回退方案。AM32 上进角保持 auto(中高),强行设 22.5 度推力略冲,但单电机怠速电流升到 1.3A,飞两分钟后电调温度高约 12 度。
能扛住洗桨的 PID
Roll P48 / D42 足够保守,新机在默认滤波下不会自激。真正关键的是 Pitch D=45:220mm 机架配 5mm 机臂的共振点在 190Hz 附近,Pitch D 就是把它变成可见果冻的那个参数。俯冲时看到高频抖动,先把 Pitch D 降 3 点,再去动滤波。
Rates:780 度/秒 + 中位柔化
三轴 Actual rates 780 度/秒、expo 0.58,摇杆推 20% 大约对应 110 度/秒,这就是绕树做微调时手感很稳的原因。竞速可以上 950 度/秒配 0.3 expo;拍片的人可以直接照抄这台,把最大角速度降到 600 度/秒、expo 提到 0.7。
失控保护与丢机行为
失控保护设 Stage 2、延迟 0.4 秒、不开 GPS 返航。没有罗盘和 GPS 模块时,正确的行为是链路丢失 0.4 秒后干净停桨,而不是让返航功能把飞机带进什么东西里。以后加了 GPS 再开返航,并且把解锁前最少卫星数设成 8。
最先坏的是什么
这台机架的损坏顺序是:桨、左前臂、镜头。备两根机臂、四套桨。682g 是含 1300mAh 电池、GoPro 座(不含相机)的重量;装上全尺寸运动相机后到 800g,飞行计时请缩到 3.5 分钟。
装机清单
- Frame - Apex EVO 5 in, 5 mm arms, 220 mm motor-to-motor
- Motors - 4 x 2207 1750 KV, 12N14P
- ESC - 4-in-1 55 A, BLHeli_32 flashed to AM32 2.17
- Flight controller - F7, 30x30 mm, ICM-42688-P gyro
- Props - Gemfan 51466-3 (5.1 x 4.6 x 3)
- VTX - 5.8 GHz 800 mW, SmartAudio 2.1
- Receiver - ExpressLRS 2.4 GHz, 250 Hz packet rate
- Battery - 6S 1300 mAh 120C LiPo
- Camera - 19 mm micro analogue, 1/1.8 in sensor
常见误区
- 为了追求冲劲把电机进角设成 30 度,夏天飞几块就把电调烤了。
- 把 1900KV 的调参直接抄到 1750KV 电机上,D 项大约会高 15%。
- 5 寸还留着默认 0.2 秒失控延迟,链路瞬时丢包时根本来不及恢复。
关键结论
- 6S 下 2207 1750KV、682g 整机、1300mAh 电池大约能飞 4.5 分钟花飞。
- 原厂滤波下 Roll P48/D42、Pitch P51/D45 是安全的起点。
- 进角保持 auto;手动进角会抬高怠速电流和电调温度。
- 这一级别 DShot600 + 8kHz 已经够用,DShot1200 不值得牺牲回退方案。