5 寸数字高清花飞:围绕 30 毫秒延迟调参
数字图传先改变的不是画面,而是手感。742g、机载数字图传的这台机器,多出的 60g 和大约 30 毫秒链路延迟,意味着调参要比它替换掉的那台模拟机更顺、角速度略低,否则你会撞上你已经修正过的东西。
发布 撰文 The Rotor Desk 220 mm · 742 g · 4 min
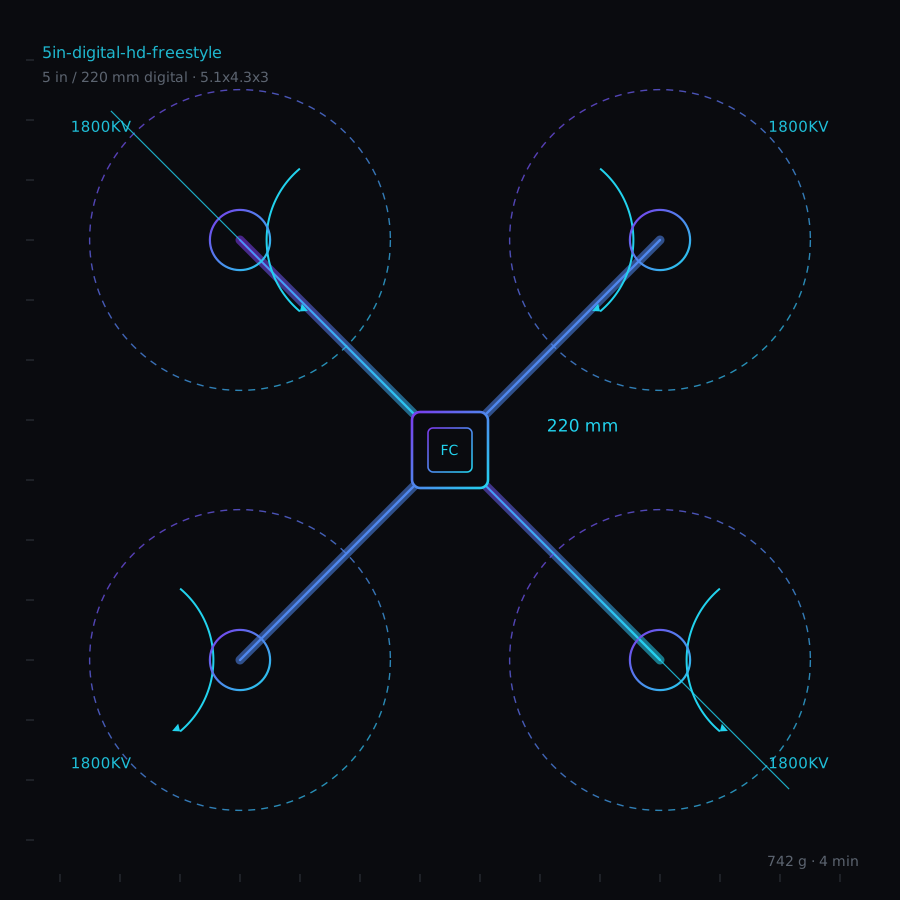
| 轴距 | 5 in / 220 mm digital (220 mm) |
|---|---|
| 电机 | 1800 KV |
| 桨 | 5.1x4.3x3 |
| 电调 | AM32 · DShot600 |
| 图传 | 1000 mW digital air unit |
| 链路 | ExpressLRS 2.4 GHz · 250 Hz |
| 起飞重量 | 742 g |
| 续航 | 4 min |
| 推重比 | 3.91 : 1 |
| 角速度上限 | Actual 800 deg/s · expo 0.55 |
| 滤波 | PT1 115 Hz / PT1 105 Hz |
| 动态陷波 | Biquad 95-290 Hz |
| RPM 滤波 | On (bidirectional DShot) |
Rates
- 角速度上限 — Actual 800 deg/s · expo 0.55
- Expo — 0.55 · 中位灵敏度 215
- 油门中点 — 0.5 · expo 0.04
- 滤波 — PT1 115 Hz / PT1 105 Hz / Biquad 95-290 Hz
调参流程
- 电调设 DShot600、AM32,并打开双向遥测供 RPM 滤波使用。
- 起点参数 Roll P50/I88/D40、Pitch P53/I92/D43,先飞一串快速变向。
- 陀螺低通设 115Hz,动态陷波 95~290Hz。
- 设 800 度/秒、expo 0.55、中位灵敏度 215、油门 expo 0.04。
- 飞一次并打开图传链路统计,检查丢包与抖动是否相关。
- 失控保护设 Stage 2、延迟 0.35 秒、不开返航。
- 飞两分钟后用红外测温枪测图传散热片温度,确认低于 80 度。
组装顺序
- 图传散热鳍片朝向桨流,与飞控至少留 8mm 间距。
- 装数字相机、倾角设 30 度,确认这个角度下桨不入镜。
- 桨要用磁悬浮平衡器调;数字链路会把振动表现为画面发软而不是抖动。
- 打开黑匣子,首飞前确认 flash 芯片已被识别。
- 电池配置设 6S 1300mAh,降落告警设单节 3.5V。
- 用 15A 和 35A 对着功率计标定电流计。
- 飞两分钟落地,用红外测温枪测图传散热片温度。
30 毫秒延迟对调参意味着什么
你看到的姿态比实际晚了约 30 毫秒,在 800 度/秒下那就是 24 度。于是你的修正永远是慢半拍的,而调得越利,这个慢半拍就越会变成过冲。Roll P50/D40、Pitch P53/D43 比模拟机参数更软,目的不是消除延迟,而是让那次迟到的修正幅度更小。
1800KV 配 6S 与多出来的重量
2207 1800KV 在 6S 下带 5.1x4.3x3 桨全油门约 23000RPM,整机 38A;55% 油门花飞巡航电流 11.2A,1300mAh 电池飞 4.0 分钟。其中图传占 0.9A,加上 60g 重量,合起来比模拟机少飞约 50 秒。
黑匣子才是数字化调参的真正理由
数字图传会记录自己的链路统计,所以在黑匣子叠加图上,你可以把某次操作抖动和链路质量下降对上。这台机器在 1 公里处 4% 丢包时出现过 3Hz 的可见抖动,和 PID 毫无关系。没有日志的话,最直观但错误的做法就是降 D 项,结果让飞机在其他所有情况下都变得更难飞。
更重、更延迟的飞机该用什么 Rates
800 度/秒、expo 0.55、中位灵敏度 215。角速度上限比模拟机低 50 度/秒,因为飞机必须能在延迟窗口内停住旋转;如果停不住,每次快速输入都会变成两段式修正。油门 expo 保持很低(0.04),因为图传延迟让低端手感更难判断,而低端再软就会叠加这个问题。
1000mW 图传的散热
1000mW 数字图传在静止空气里会到 95 度,必须让散热鳍片过风。把鳍片装进桨流里可以稳定在 68 度左右。超过 80 度图传会降功率,画面会明显变软,很容易被误判成相机问题而不是散热问题。
装机清单
- Frame - 220 mm, 5 mm arms, digital air unit mount
- Motors - 4 x 2207 1800 KV
- ESC - 4-in-1 55 A, AM32 2.17
- Flight controller - F7 30x30 mm with 8 MB blackbox flash
- Props - 5.1x4.3x3
- VTX - digital air unit, 1000 mW, 1080p100
- Receiver - ExpressLRS 2.4 GHz, 250 Hz
- Battery - 6S 1300 mAh 120C LiPo
- Camera - digital camera module, 1/1.8 in sensor
常见误区
- 链路统计已经显示是丢包导致的抖动,却还去降 D 项。
- 1000mW 图传不加风道,最后让画质被降频吃掉。
- 角速度设得比延迟允许的更高,撞上你早就修正过的东西。
关键结论
- 800 度/秒下 30 毫秒延迟等于 24 度旋转,所以调参必须更软。
- 图传占 0.9A、多 60g,比模拟机少飞约 50 秒。
- 修抖动之前,先看图传的链路统计再决定动不动 D 项。
- 图传散热片保持在 80 度以下;超过就会降频、画面发软。