5 寸电影机:812 克的飞行三脚架
电影机不是花飞机上拧个相机。相机加支架多出的 130g 会改变整个机架的共振,所以调参是先围绕相机板、再谈电机。这台机器每块电池能拍 4.2 分钟可用的一镜到底素材。
发布 撰文 The Rotor Desk 225 mm · 812 g · 4.2 min
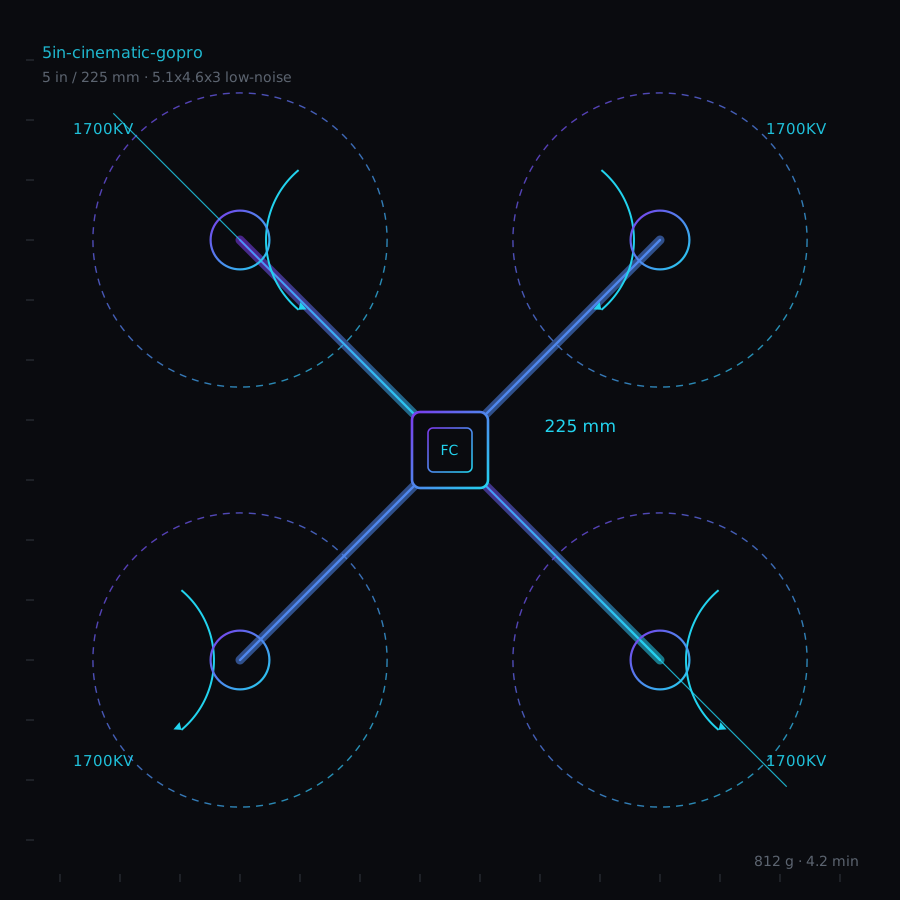
| 轴距 | 5 in / 225 mm (225 mm) |
|---|---|
| 电机 | 1700 KV |
| 桨 | 5.1x4.6x3 low-noise |
| 电调 | AM32 · DShot600 |
| 图传 | 800 mW · 5.8 GHz |
| 链路 | ExpressLRS 2.4 GHz · 150 Hz |
| 起飞重量 | 812 g |
| 续航 | 4.2 min |
| 推重比 | 4.19 : 1 |
| 角速度上限 | Actual 560 deg/s · expo 0.72 |
| 滤波 | PT1 110 Hz / PT1 100 Hz |
| 动态陷波 | Biquad 90-280 Hz |
| RPM 滤波 | On (bidirectional DShot) |
Rates
- 角速度上限 — Actual 560 deg/s · expo 0.72
- Expo — 0.72 · 中位灵敏度 170
- 油门中点 — 0.5 · expo 0.1
- 滤波 — PT1 110 Hz / PT1 100 Hz / Biquad 90-280 Hz
调参流程
- 先装好相机与支架,再用黑匣子频谱查机架共振,然后按这个数字调而不是套模板。
- 陀螺低通设 110Hz,动态陷波 90~280Hz。
- 起点参数 Roll P44/I96/D36、Pitch P46/I100/D38,先飞一段慢速环绕看过冲。
- 前馈取花飞机的一半左右。
- 设 560 度/秒、expo 0.72、中位灵敏度 170、偏航 expo 0.78。
- 油门中点 0.5、expo 0.1,让对高度敏感的画面有可预测的悬停点。
- 飞三段一镜到底环绕,先看素材再改任何参数。
组装顺序
- 相机板下垫至少 3mm 泡棉,并确认受力时板子不会碰到机架。
- 桨要用磁悬浮平衡器调;26A 下不平衡的桨是细纹最常见的来源。
- 相机供电走滤波后的 5V 轨,全油门确认画面没有干扰纹。
- 电池配置设 6S 1300mAh,降落告警设单节 3.5V。
- 用 30A 对着功率计标定电流计。
- 失控保护设 Stage 2、延迟 0.4 秒、不开返航。
- 先悬停 30 秒摸电机,再飞一条完整航线并放到大屏上看素材。
相机支架就是机体的一部分
全尺寸运动相机加 TPU 支架重 130g,重心在机架上方 40mm,把机架一阶弯曲模态从 165Hz 压到约 105Hz。这台机器上每个 PID 值都是为了不激发这个模态而选的。换支架必须重调:换支架能让模态移动最多 25Hz,原来的 D 项直接失效。
更低的 KV 与更低螺距的桨
2207 1700KV 在 6S 下带 5.1x4.6x3 桨,60% 油门约 21000RPM,整机电流 26A。换低螺距 5.1x4.3 桨电流降到 22A,桨噪声低约 3dB——拍同期声时这点很关键。代价是爬升率低 6%,而电影机航线里几乎看不出这点差别。
调「顺」而不是调「利」
Roll P44/D36、Pitch P46/D38 是为了顺滑而不是响应。同重量的花飞机 D 会更低,这里更高是因为相机板是一根弹簧,而 D 就是它的阻尼。前馈刻意压低;前馈高了会在每个动作起步时多出一小段过冲,一镜到底的环绕镜头就毁在这一下。
让一镜到底环绕能用的 Rates
560 度/秒、expo 0.72、中位灵敏度 170。关键在 expo 高:摇杆前 20% 大约只有 60 度/秒,这正是慢速环绕需要的,同时后面又保留足够余量在拍砸时快速救回来。偏航 expo 还要更高,设 0.78。
812 克带来的手感变化
812g 的惯性意味着一次快速横移要 0.35 秒才能停住,而 680g 的花飞机是 0.2 秒。这就是角速度只要 560 度/秒而不是 780 的原因:飞机物理上停不住更快,硬要只会给画面加过冲。动作请在杆回中之前就结束,而不是靠回中结束。
装机清单
- Frame - 225 mm with a 5 mm arm set and a soft-mounted camera plate
- Motors - 4 x 2207 1700 KV
- ESC - 4-in-1 55 A, AM32 2.17
- Flight controller - F7 30x30 mm with a barometer
- Props - 5.1x4.6x3 low-noise
- VTX - 5.8 GHz 800 mW, SmartAudio
- Receiver - ExpressLRS 2.4 GHz, 150 Hz
- Battery - 6S 1300 mAh 120C LiPo
- Camera - full-size action camera on a TPU mount with foam isolation
常见误区
- 换了相机支架却沿用旧 PID;机架共振变了,D 项不再阻尼任何东西。
- 前馈给太高,每个动作起步都多一小段过冲。
- 812g 的飞机设 780 度/秒,以为用得上;实际只是加过冲。
关键结论
- 全尺寸相机加支架会把机架弯曲模态从 165Hz 拉到约 105Hz。
- 低螺距桨省 4A、噪声低约 3dB,代价是爬升率低 6%。
- 更高 expo、更低角速度上限,才有一镜到底的「稳」。
- 812g 下快速横移要 0.35 秒停住,动作要提前结束。