7 寸重载机:1.5 公斤带云台和电影机
一旦在 7 寸机架上装上稳定云台和真正的电影机,你飞的就是 1.5 公斤,而原来在 1 公斤上能用的调参会振荡。这台机器 1486g 整机、载重 620g,用 6S 5000mAh 每块电池能拍 9.6 分钟稳定素材。
发布 撰文 The Rotor Desk 300 mm · 1486 g · 9.6 min
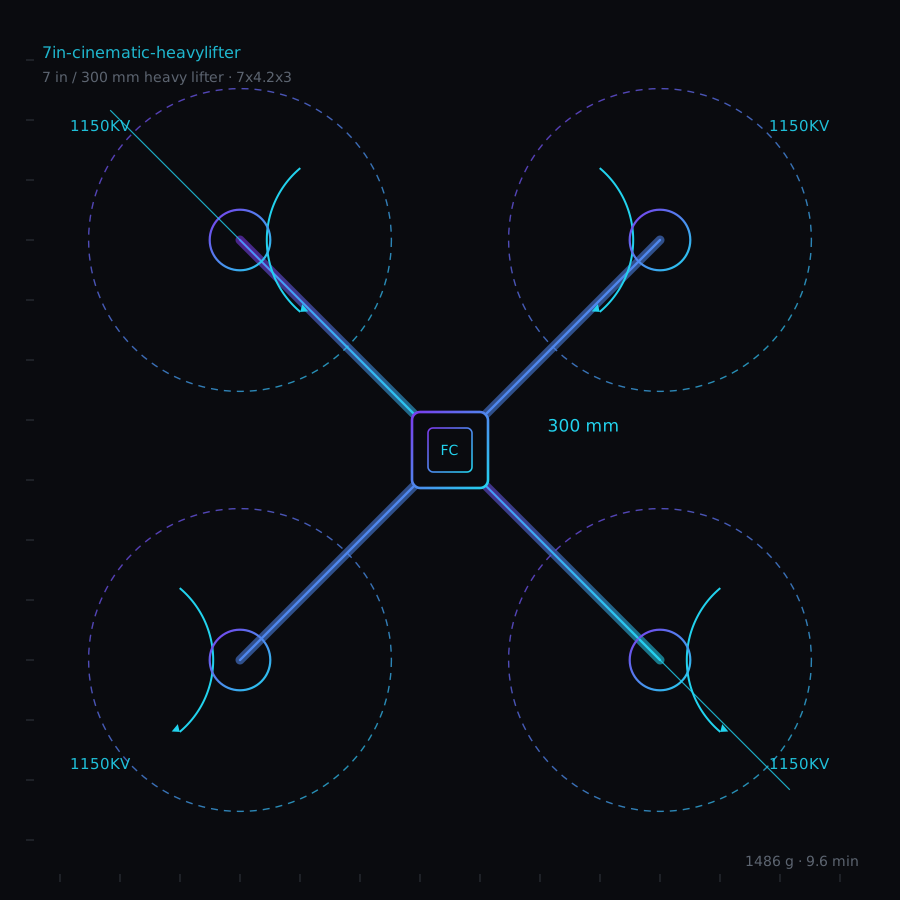
| 轴距 | 7 in / 300 mm heavy lifter (300 mm) |
|---|---|
| 电机 | 1150 KV |
| 桨 | 7x4.2x3 |
| 电调 | AM32 · DShot300 |
| 图传 | 1000 mW · 5.8 GHz |
| 链路 | ExpressLRS 915 MHz · 100 Hz |
| 起飞重量 | 1486 g |
| 续航 | 9.6 min |
| 推重比 | 2.29 : 1 |
| 角速度上限 | Actual 400 deg/s · expo 0.76 |
| 滤波 | PT1 85 Hz / PT1 80 Hz |
| 动态陷波 | Biquad 65-200 Hz |
| RPM 滤波 | On (bidirectional DShot) |
Rates
- 角速度上限 — Actual 400 deg/s · expo 0.76
- Expo — 0.76 · 中位灵敏度 160
- 油门中点 — 0.44 · expo 0.14
- 滤波 — PT1 85 Hz / PT1 80 Hz / Biquad 65-200 Hz
调参流程
- 电调设 DShot300、AM32,确认进角为 auto。
- 起点参数 Roll P40/I104/D38、Pitch P42/I108/D40,先飞一段 90 秒慢速跟拍。
- 陀螺低通设 85Hz、动态陷波 65~200Hz;单摆效应出现在频谱低端。
- 设 400 度/秒、expo 0.76、中位灵敏度 160、油门中点 0.44、expo 0.14。
- 云台下面加四个硅胶隔振垫,对比前后的素材。
- 配置 GPS 返航:最少 10 颗星、高度 80m、悬停 14 秒。
- 电池设 6S 5000mAh,已用容量告警设 3800mAh。
组装顺序
- 先称云台加相机的总重、确认载荷数字,再选电机。
- 7 寸桨成对调平衡;重载机上云台会放大它能感知到的任何不平衡。
- 云台装在四个 8mm 硅胶隔振垫上,确认摆动时不会碰到机臂。
- 云台供电走独立 BEC,不要接飞控的 5V 轨。
- 用 20A 和 50A 对着功率计标定电流计。
- 装上云台、不装桨,在台面复核失控保护。
- 悬停 60 秒落地,摸四个电机和两个电调的温度。
载荷把重心挪走了
机架下方挂云台加相机,重心会落到桨盘下方约 35mm,飞机因此变成摆:它绕着桨「荡」而不是绕桨转。这就是 Pitch P 只有 42、D 却有 40 的原因——D 阻尼的是单摆而不是刚体,P 高了反而让摆动更厉害。
7 寸桨要留 80A 余量
2806 1150KV 在 6S 下带 7x4.2x3 桨,45% 油门约 8200RPM,整机 34A,只占电调额定的 62%。7 寸重载机是真正需要 80A 电调的一类:跟拍云台时会做一次匹配爬升,电流会瞬间冲到 71A 左右持续一秒,60A 电调在第三次尖峰就会保护。
怎么调一个「单摆」
Roll P40/D38、Pitch P42/D40 是低 P 高 D,和花飞参数正好相反。原因是载荷会摆:P 高等于给摆动注入能量而不是停住它。这里的油门曲线也比 Rates 重要:中点 0.44、expo 0.14,能在慢速云台运镜时保持高度稳定——这才是操作手真正需要的。
云台隔振与振动
云台有自己的控制器,会把 25Hz 以上的振动当成扰动、用小修正去对抗,画面里就表现为缓慢的晃动。云台下面垫四个 8mm 硅胶隔振垫,可以让云台感受到的陀螺振动降低约 14dB。不装隔振时这台机器有 12Hz、1.5 度的晃动;装完之后低于 0.2 度。
续航与电池选择
6S 5000mAh 45C 电池重 692g,占 1486g 整机的 47%。34A 巡航下到单节 3.5V 落地能飞 9.6 分钟,留 25% 余量的点是 7.1 分钟。换 6S 3300mAh 省 190g、整机 1296g,但每颗电芯电流更高,续航掉到 6.2 分钟,而且抗风稳定性明显变差。
装机清单
- Frame - 300 mm heavy lifter, 6 mm arms, dual camera plates
- Motors - 4 x 2806 1150 KV
- ESC - 4-in-1 80 A, AM32 2.17
- Flight controller - H7 30x30 mm with a barometer and dual gyro
- Props - 7x4.2x3, balanced in pairs
- VTX - 5.8 GHz 1000 mW with a heatsink
- Receiver - ExpressLRS 915 MHz, 100 Hz
- GPS - M10 with a 25 mm patch on a mast
- Battery - 6S 5000 mAh 45C LiPo
- Camera - full-size cinema camera with a stabilised gimbal
常见误区
- 把重载机当花飞机调;P 高了等于给载荷摆动加能量。
- 7 寸桨用 60A 电调,爬升第三次电流尖峰就被保护切断。
- 云台硬装,然后指望后期修掉那 12Hz 的晃动。
关键结论
- 云台加相机让重心下移约 35mm,飞机变成单摆。
- 单摆要低 P 高 D;P 高只会让摆动更严重。
- 跟拍爬升时电流会冲到 71A,所以 80A 电调是必需的。
- 云台下加减振垫,可让云台感受到的振动降约 14dB。