4 寸 250 克以下远航机:在重量线下飞 11 分钟
250g 这条线是这项爱好里最有用的一个约束:在多数国家,低于它属于另一个监管类别,高于它就要登记和远程识别。这台 185mm 的机器带着 GPS 模块和锂离子电池落在 246g,巡航 11.2 分钟。
发布 2026-09-13 · 185 mm · 246 g · 11.2 min
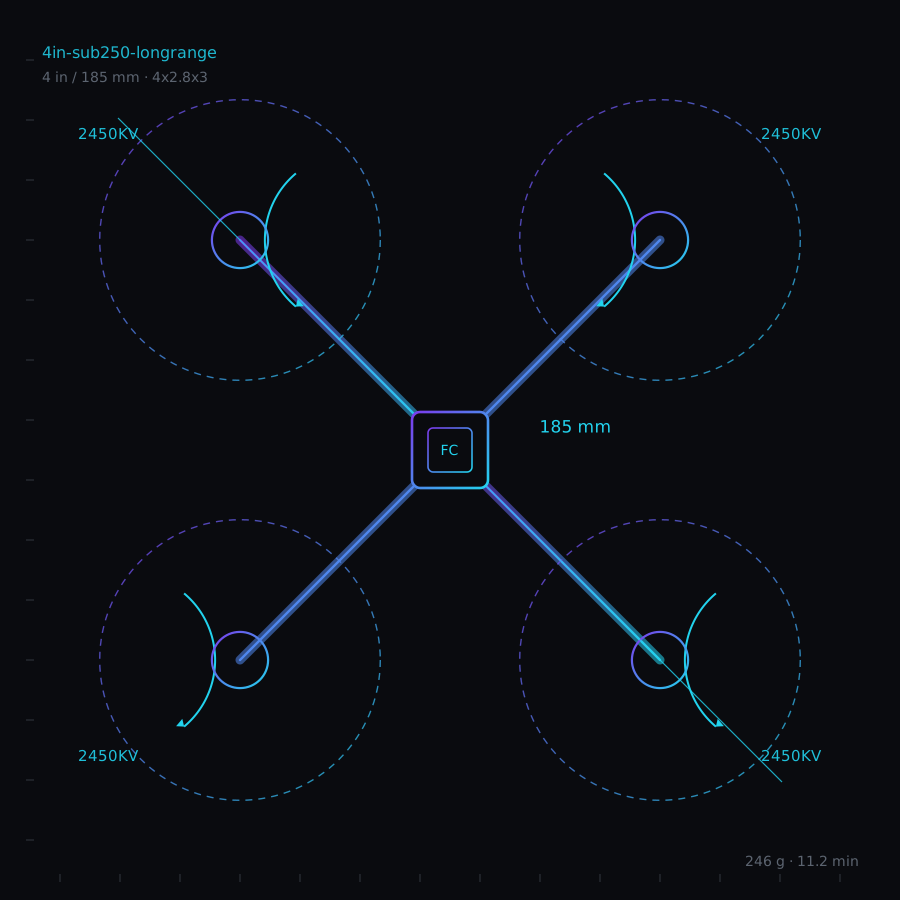
| 轴距 | 4 in / 185 mm (185 mm) |
|---|---|
| 电机 | 2450 KV |
| 桨 | 4x2.8x3 |
| 电调 | Bluejay · DShot300 |
| 图传 | 500 mW · 5.8 GHz |
| 链路 | ExpressLRS 915 MHz · 100 Hz |
| 起飞重量 | 246 g |
| 续航 | 11.2 min |
| 推重比 | 17.07 : 1 |
| 角速度上限 | Actual 520 deg/s · expo 0.65 |
| 滤波 | PT1 130 Hz / PT1 120 Hz |
| 动态陷波 | Biquad 100-320 Hz |
| RPM 滤波 | On (bidirectional DShot) |
Rates
- 角速度上限 — Actual 520 deg/s · expo 0.65
- Expo — 0.65 · 中位灵敏度 200
- 油门中点 — 0.45 · expo 0.15
- 滤波 — PT1 130 Hz / PT1 120 Hz / Biquad 100-320 Hz
调参流程
- Bluejay 设 48kHz、DShot300,然后让电机怠速转 30 秒确认平顺。
- 起点参数 Roll P52/I104/D30、Pitch P55/I108/D32,先飞 60 秒悬停加漂移测试。
- 陀螺低通设 130Hz、动态陷波 100~320Hz;3mm 机臂的机架共振比 5mm 花飞机架更低。
- 设 520 度/秒、expo 0.65,油门中点 0.45、expo 0.15。
- 配置 GPS 返航:最少 8 颗星、高度 60m、悬停 9 秒,然后在 400m 处实测。
- 电池设 4S 850mAh 锂离子,降落告警设单节 3.35V。
- 用降功率模式做一次拉距,确认 200m 内控制正常,再飞长距离。
组装顺序
- 装之前每个零件都称重并记账:不记账的话,246g 的目标会被 10g 的线材吃掉。
- 电机线按长度剪断而不是盘起来;每个电机多留 4cm 就是 3g。
- GPS 装在桅杆上,保证天线有天空视野、且距图传 40mm。
- GPS 桅杆用柔性耗材打印,炸机时它会断而不是把板子扯坏。
- 用一套 20x20 塔,不另加图传支架;那个支架是 6g 的白重量。
- 电池容量填 850mAh,用 5A 对着功率计标定电流计。
- 分几天分别飞 500m、1km、1.5km,每次记录对应距离下的电池电压。
带 GPS 还要压到 249 克
GPS 加桅杆占 14g,在 246g 的整机上等于 5.7%。换来它的代价是:不要相机支架(省 18g)、机臂用 3mm 而不是 4mm(省 22g)、电池用 18650 锂离子而不是 4S 锂聚合物(比 1000mAh 锂电省 34g)。这台机器上没有任何装饰性零件。
1804 电机配 4S 的效率窗口
1804 2450KV 在 4S 下带 4x2.8x3 桨,50% 油门约 12500RPM,整机电流 4.6A。续航就是这么算出来的:850mAh 电池可用约 11.7Wh,4.6A 飞 11.2 分钟用掉 0.86Ah。油门推到 70% 电流变 8.9A,续航直接掉到 6.4 分钟。
轻型机怎么调才不炸桨
246g 的机器惯性很小,对 PID 改动的反应比 700g 的机器大一倍。起点要低:Roll P52、Pitch P55,然后改去提高 I(104/108)——重机在下降中靠惯性滑,轻机得靠 I 把姿态拉住。快速下降时抖,解法是 I 加 5 点,而不是加 D。
1.5 公里半径内的 GPS 返航
返航设 9 秒悬停、60m 高度、最少 8 颗星。按 4.6A 巡航算,飞机可以用 12A 爬升 20 秒、还剩 30% 电量,所以留 25% 余量的诚实半径是 1.5km。先飞 400m 实测返航,再去飞 1.5km。
体重线是个移动靶
246g 是含 3D 打印 GPS 桅杆、微型相机、不含运动相机的结果。再加 40g 运动相机就是 286g,进入登记类别。想拍片就在动手前决定:要么接受更重的类别,要么用 12g 的机载 4K 一体相机。
首飞前的拉距检查
915MHz、100Hz 链路,地面拉距在遥控器降功率模式下应该 200m 满格。如果不是,问题几乎总在天线:915MHz 天线平贴在碳纤机臂上会损失 12dB,那就是 2km 和 500m 的差别。
装机清单
- Frame - 185 mm ultralight, 3 mm arms, no camera cage
- Motors - 4 x 1804 2450 KV
- ESC - 4-in-1 35 A, Bluejay 0.21
- Flight controller - F7 20x20 mm with a barometer
- Props - 4x2.8x3, balanced
- VTX - 5.8 GHz 500 mW, 20x20 mm
- Receiver - ExpressLRS 915 MHz, 100 Hz
- GPS - M10 with a 15 mm patch, mounted on a 3D printed mast
- Battery - 4S 850 mAh Li-Ion 18650 pack
- Camera - micro analogue, 1/3 in sensor
常见误区
- 按 246g 造好(含锂离子电池),再装上 40g 运动相机,结果整机进入了登记类别。
- 915MHz 天线平贴在碳纤机架上,白白损失 12dB 链路余量。
- 轻型机抖动时去加 D,而正确的做法是加 I。
关键结论
- 185mm 机架 + 1804 电机,带 GPS 和锂离子电池,246g、巡航 11.2 分钟是能做出来的。
- 巡航电流 4.6A;70% 油门会让电流翻倍多,续航掉到 6.4 分钟。
- 轻型机在下降中抖动,加 I 而不是加 D。
- 4S 850mAh 在这台机器上,留 25% 余量的诚实半径是 1.5km。